Bonjour,
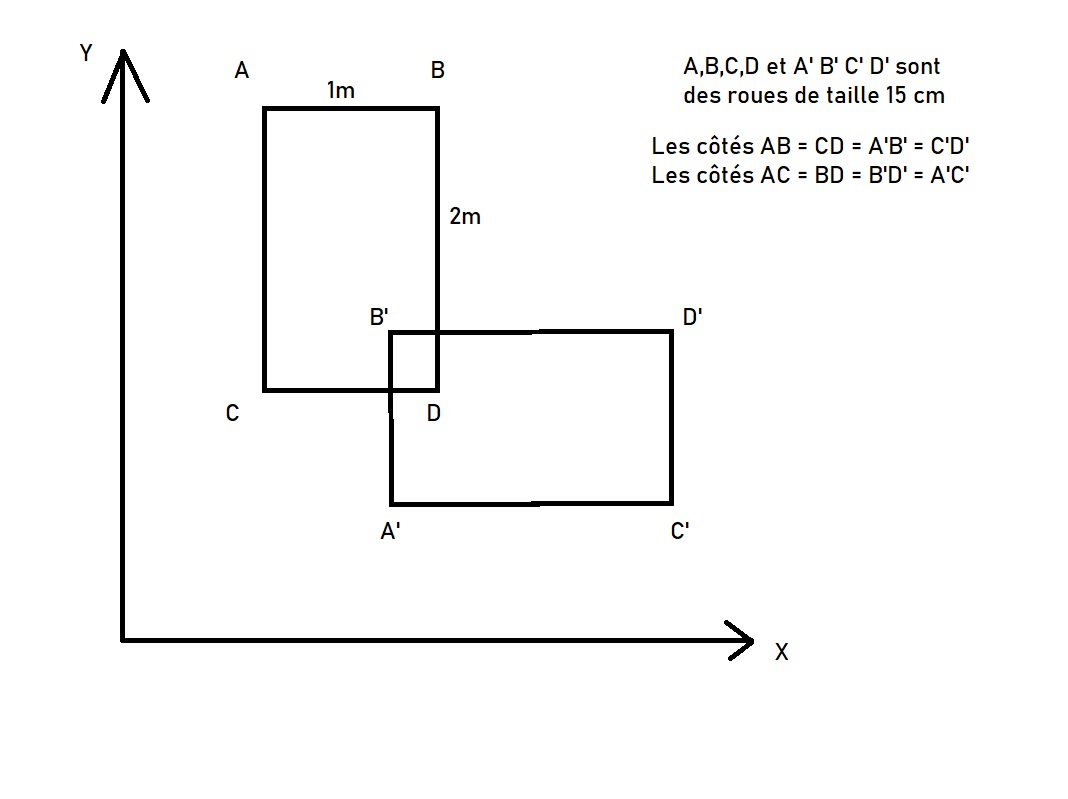
Le mouvement de la table résulte, dans le cas le plus simple, de la superposition:
a) d'un mouvement de translation uniforme du barycentre entre les positions extrêmes (G, G'), à la vitesse
VG = (1/t).
GG' ;
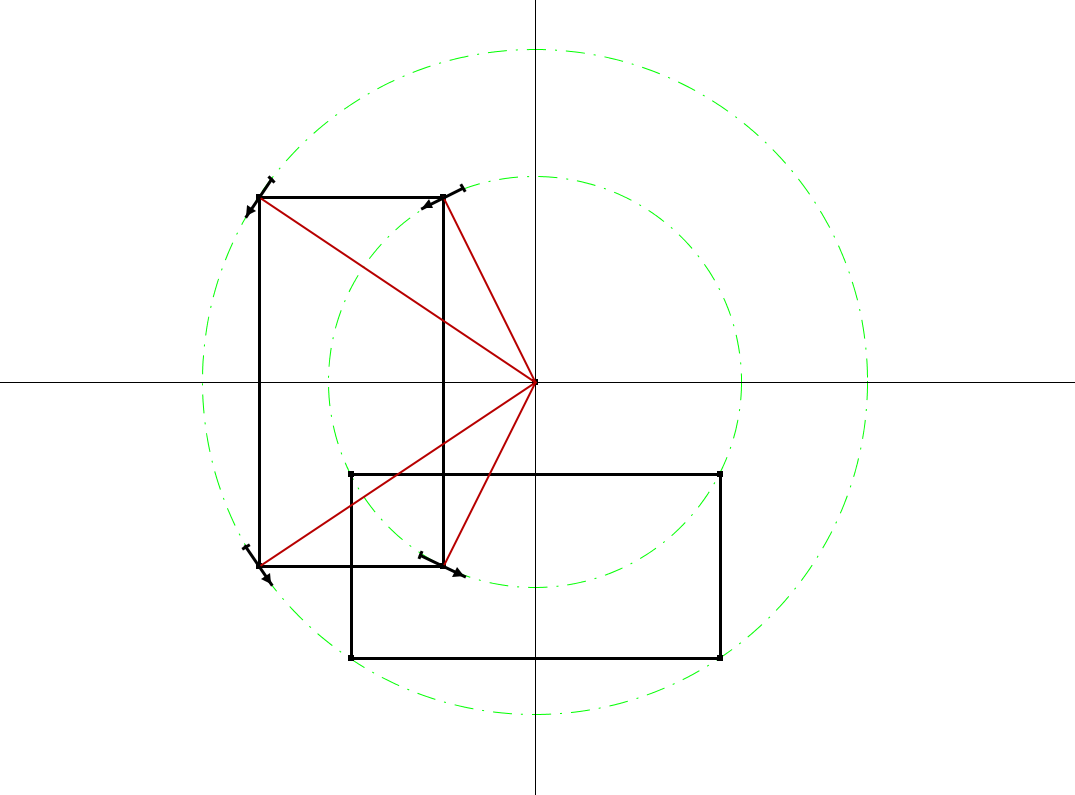
b) d'un mouvement de rotation uniforme autour de la position instantanée du barycentre, faisant tourner l'objet d'un angle droit dans le sens antihoraire et s'effectuant à la vitesse angulaire ω = π/2t ;
ce dernier mouvement communique à chaque pied une vitesse d'entraînement normale à la diagonale, orientée vers la gauche de l'observateur placé en (G), et pourvu de la norme V
e = Rω = πR/2t (en convenant de poser
R = GA = GB = GC = GD = (1/2)(AB2 + AC2)1/2 = 51/2/2 ).
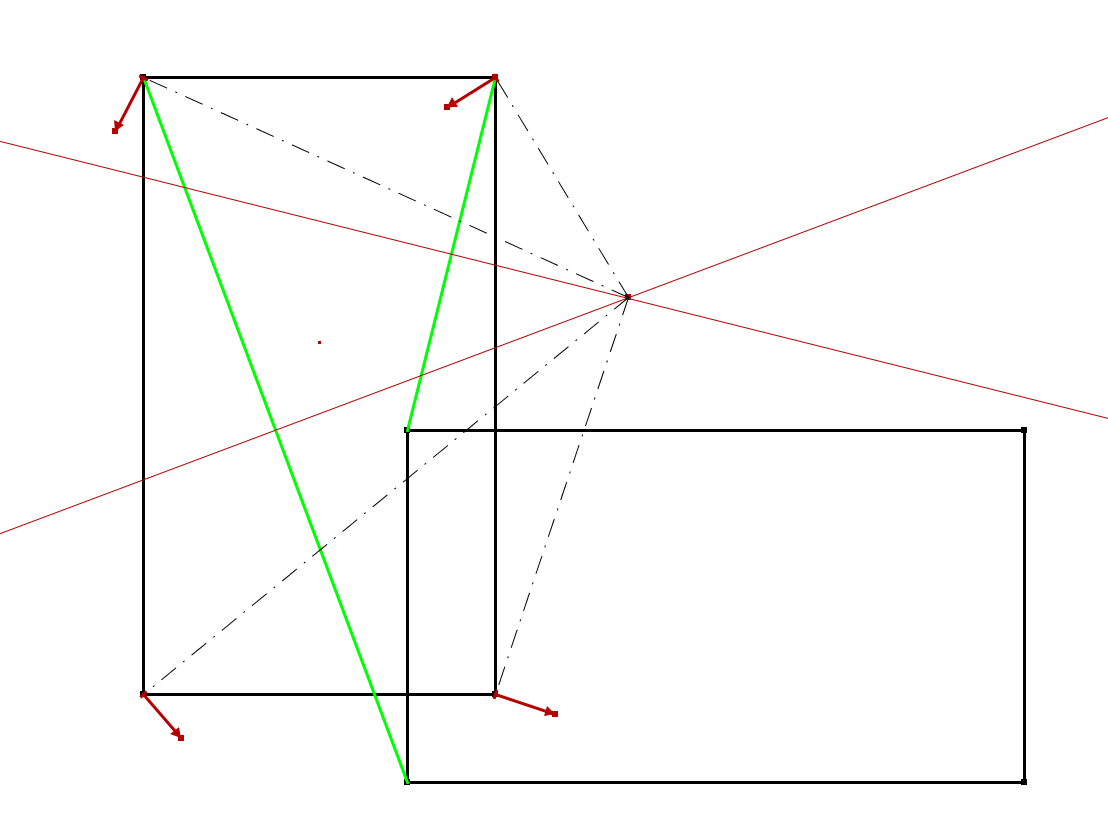
La vitesse absolue de chaque pied par rapport au sol, qui détermine l'orientation spontanée des roues montées sur un support mobile, résulte de la composition des deux vitesses précédentes: si l'on convient de caractériser les pieds (P
i) par les indices (1, 2, 3, 4) et de faire intervenir le vecteur rotation
Ω = (0, 0, ω) = ω.Uz
il vient:
Vi = VG + ΩΛGPi .

Il faudrait vérifier si pour toute position intermédiaire de la table, les roues présentent par rapport à l'objet une orientation constante, autrement dit si l'angle (
GPi,
Vi) demeure constant, ce que paraît supposer la dernière question de l'énoncé:
Quels sont les angles des roues à prendre en compte pour que la rotation soit parfaite ?